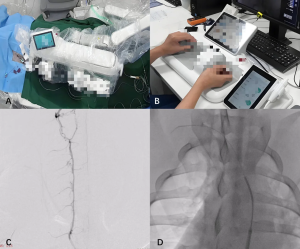
上海,2026年10月22日——神经介入机器人长期以来一直停留在“仅能辅助血管造影”的阶段。深圳先进生物医学机器人研究院有限公司与上海长海医院刘建民教授团队紧密合作,自主研发了新一代血管介入手术机器人技术和产品平台PANVIS STAR®,用于神经介入诊断和治疗,并针对多种神经介入适应症开展了临床前动物研究。据我们所知,该系统是首个实现三根导管和一根导丝同轴同步控制的系统,并能够操作快速交换装置(球囊和球囊扩张支架)。在猪模型中,完成了五大类手术的完整流程验证:脑血管造影和治疗通路建立、动脉瘤栓塞术、血流导向装置(FD)植入、椎动脉支架置入术和颈动脉支架置入术。所有手术均成功完成,未发生器械相关并发症或血管损伤。从导丝和导管的超选择性导航到植入物植入,整个过程均由机器人完成,人工操作仅限于导管鞘插入、器械更换和在无辐射环境下的装载。该研究发表于《机器人外科杂志》。
01 | 背景:从“具备血管造影能力”到“具备治疗能力”的飞跃
机器人辅助技术已进入常规血管内介入治疗领域,但其临床应用主要局限于诊断性血管造影。将机器人辅助技术拓展至治疗性神经介入则更具挑战性:单次手术可能需要协调操控导引导管、中间导管、微导管和微导丝,以及球囊和支架等快速交换装置,这些装置需从股动脉或桡动脉入路点输送至颅内靶点。因此,对于具备治疗能力的机器人系统而言,核心要求在于使用单一平台操控整套装置,而非仅辅助特定步骤。这决定了三个工程重点:与标准神经介入装置的兼容性、不受限制的输送路径以及多个装置的精确协同操作。
02 | PANVIS STAR® 的机械创新:主从协作、多设备操控
PANVIS STAR® 采用主从式协同架构。主控台可部署在介入手术室外,使操作者免受辐射暴露。床旁执行单元可适应介入环境,支持多维调整,并兼容桡动脉和股动脉入路。
该系统支持多设备协同操作,结合同轴和快速交换技术,满足复杂介入手术的设备协调需求。精准的线性输送和旋转控制可实现导丝和导管的稳定、精确操控,在超选择性导航和设备部署过程中达到亚毫米级精度。
为了实现无菌保护,采用一次性无菌屏障和快速周转设计,将机器人本体与手术区域隔离,从而平衡安全性、周转效率和临床可用性。
主控器采用“指套式导管”(PANVIS COF®)设计。其控制杆水平排列,再现了手术台上导丝和导管的空间布局,使操作者手部与设备一一对应,符合既定的操作习惯和肌肉记忆。该控制器提供多种输送模式,可实现前后移动、旋转以及组合运动,例如同时推进和旋转。
| 行动 | 手动操作程序 | PANVIS STAR® 控制 |
| 设备进步 | 操作员用左手向前推 | 将控制杆水平向左推 |
| 设备回缩 | 操作员用右手向后拉 | 将控制杆水平向右拉动 |
| 设备旋转 | 纵向扭转装置 | 纵向旋转控制杆 |
03 | 动物模型的建立
本研究已按照 ARRIVE 指南(动物实验报告规范)进行报告,所有动物实验程序均已获得机构动物伦理委员会的批准。研究团队使用自体静脉囊,通过端侧吻合术在 3 只麻醉存活猪的颈总动脉上创建了侧壁动脉瘤(其中 2 只猪为双侧动脉瘤)。共 5 个手术创建的动脉瘤被随机分配到三个治疗组:单纯弹簧圈栓塞组(n = 2)、FD 植入组(n = 2)和弹簧圈栓塞联合 FD 植入组(n = 1)。此外,分别使用一条右侧椎动脉(V1 段)和一条右侧颈总动脉进行椎动脉球囊扩张支架血管成形术和颈动脉支架成形术。由于本研究的目的是验证技术可行性而非模拟病理性狭窄,因此未构建人工狭窄模型。
成功定义为按计划完成手术,且无器械故障和血管损伤,血管损伤通过比较术前和术后血管造影进行评估。
04 | 结果:所有手术均成功,所有透视步骤均由机器人完成。
在猪模型中,所有计划的手术均成功完成,未出现相关的技术并发症或血管损伤。各手术的平均手术时间如下:
| 程序 | 机器人完成的核心步骤 | 步骤仍需手动执行。 | 平均手术时间 |
| 诊断性脑血管造影 | 将5F导管和0.035英寸导丝从股动脉鞘管引导至目标血管,完成双侧颈动脉和椎动脉造影。 | 动脉鞘管插入 | 26分钟 |
| 引导导管的导航 | 在125厘米MPA导管和0.035英寸导丝的辅助下,放置8F引导导管,从而实现对两根导管的同步同轴控制。 | — | 6分钟 |
| 动脉瘤栓塞术 | 在微导丝辅助下,将微导管超选择性地引导至动脉瘤囊内,然后撤出微导丝,并通过微导管输送和释放弹簧圈(3个弹簧圈)。 | 通过保护鞘将线圈装入微导管 | 24分钟 |
| FD部署 | 将微导管引导至载瘤动脉并完成FD的展开,包括缓慢回撤微导管和微调输送导丝张力。 | 通过保护鞘将FD装入微导管 | 16分钟 |
| 椎动脉支架置入术 | 在球囊扩张支架置入椎动脉的过程中,机器人保持远端导丝的稳定,同时完成球囊的充气、放气和取出操作。 | 将支架和微导丝装入Y形瓣膜;球囊扩张 | 13分钟 |
| 颈动脉支架置入术(CAS) | 脑保护装置(Spider FX)的输送和回收、球囊和支架的导航以及自膨式支架的展开 | 将装置装入Y型阀;气球充气 | 43分钟 |
值得注意的是,所有手动步骤都仅限于在无辐射环境下进行设备更换和装载;从导管导航到设备部署,几乎所有步骤都是由机器人完成的,机器人辅助并没有增加手术的复杂性。
05 | 讨论:设备交付性能和多设备协同操作
PANVIS STAR® 通过四项突破性设计解决了上述瓶颈:面向任务的模块化四驱动单元、行程无限的线性输送机构、高精度旋转机构以及 COF 主控系统。COF 系统以水平轴操纵杆取代了以往反直觉的垂直轴操纵杆模式,实现了手动操作与机器人控制之间的 1:1 运动映射:器械前进对应“左手向前推/操纵杆向上推/控制杆水平向左移动”,后退对应“右手向后拉/操纵杆向下拉/控制杆水平向右移动”,旋转对应“垂直扭转/操纵杆水平旋转/控制杆垂直旋转”。操作者无需再进行方向映射,可以将注意力集中在手术策略本身。
据我们所知,PANVIS STAR® 是首个能够同时同轴控制三根导管和一根导丝,并具备快速更换功能的机器人平台。它与各种标准神经介入器械(包括各种导管、微导管、球囊、支架等)完全兼容,为多器械协同手术提供了机械基础。
06 | 局限性和未来方向
- 这项研究是一项试点实验,仅在 3 个猪模型中进行,没有人工对照组,样本量有限;
- 仍需进行更大规模的临床试验,并设定临床终点和随访终点以进行验证。
- 同时管理多个设备的能力为机器人技术在紧急情况下的应用开辟了道路,例如急性缺血性中风的机械取栓术和动脉瘤性蛛网膜下腔出血的紧急栓塞术;该团队已经完成了远程机器人辅助紧急手术的验证研究。
07 | 结论
这项临床前试点研究表明,PANVIS STAR®多功能机器人系统在技术上可用于脑血管造影、导引导管导航、动脉瘤栓塞、血流导向装置(FD)植入、椎动脉支架置入和颈动脉支架成形术(CAS),且不会增加手术复杂性。由于这是一项小样本临床前研究,仍需开展更大规模的、设有人工对照组的临床研究,以进一步验证其有效性和安全性;该系统的多设备协作能力也为远程紧急血栓切除术和破裂动脉瘤栓塞等场景提供了技术基础。
原文信息
张毅,马辉,李杰,等。一种新型多设备机器人系统在多种神经介入手术中的可行性:猪模型临床前验证。机器人外科杂志。2026;20:863。doi:10.1007/s11701-026-03736-4
共同第一作者:张永新、马宏宇、李家彦;通讯作者: 刘建民, 郭书祥, 杨鹏飞。
本研究由国家自然科学基金(项目编号:82401536)资助。
来源:深圳市先进生物医学机器人研究所(abrobo)
(逆传播海外发稿团队专注海外媒体发稿服务,10万海外媒体资源,72个语种220个国家地区,向世界传播您的品牌!)